Missie 7 – Hoe worden robots slim?
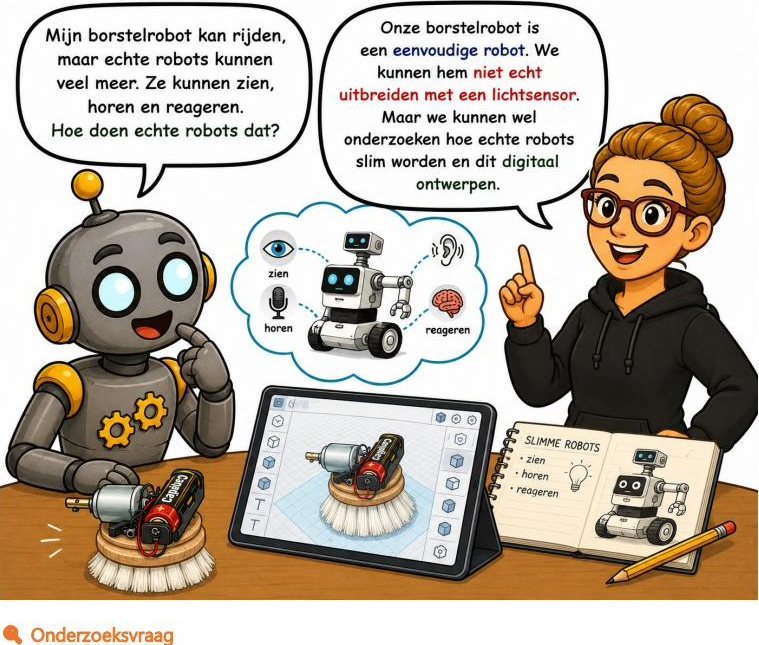
🔍 OnderzoeksvraagHoe kunnen sensoren en actuatoren een robot slimmer maken?
👀 Sensoren (input)Een sensor verzamelt informatie uit de omgeving. Je kan een sensor vergelijken met onze zintuigen.
Lichtsensor → merkt licht of donker op.
Geluidssensor → hoort geluid.
Temperatuursensor → meet warmte of koude.
Lichtsensor → merkt licht of donker op.
Geluidssensor → hoort geluid.
Temperatuursensor → meet warmte of koude.
💪 Actuatoren (output)Een actuator voert een opdracht uit. Hij zet elektrische energie om in een andere energievorm.
Motor → beweging
LED → licht
Zoemer → geluid
Motor → beweging
LED → licht
Zoemer → geluid
💻 Ontwerpuitdaging in TinkercadOnze echte borstelrobot kan niet uitgebreid worden met een lichtsensor. Daarom ontwerpen we onze slimme robot digitaal: zoek een lichtsensor of lichtgevoelige weerstand, bouw een eenvoudige stroomkring en zorg dat de motor alleen werkt wanneer er voldoende licht is. Dit is een simulatie: zo onderzoeken we hoe echte robots werken.
🎯 Oefenen
Extra oefeningen om de leerstof beter te begrijpen. De onderzoeken en opdrachten uit je cursus maak je in de klas.